Ride-Zustandsautomat¶
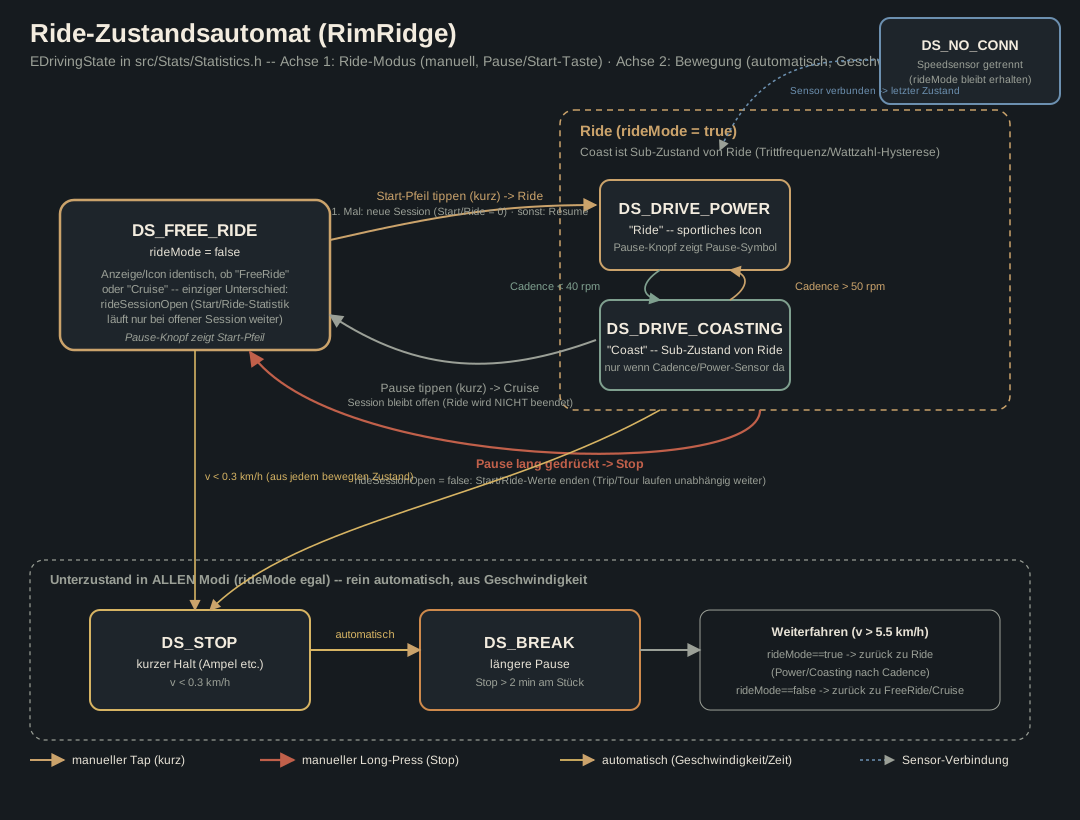
Zustandsmodell für RimRidge: welcher Zustand liegt hinter dem StateIcon
(direkt über rr_line_rq) und der Pause/Start-Taste (rr_btn_pause), und
wie das mit der Statistik (Tour/Trip/Start-Ride, Ø-Geschwindigkeit ohne
Stops/Breaks/Cruise) zusammenhängt.
Diagramm: ride-state-machine.svg.
Status: umgesetzt (src/Stats/Statistics.{h,cpp},
src/Stats/Distance.{h,cpp}, UI-Anbindung §6). Auf dem Gerät getestet mit
Tap/Long-Press per Tools/uishot.py und dem Simulator-Build; eine echte Fahrt
steht noch aus (Cheatsheet). Die Icons für
FreeRide und Start sind Platzhalter.
1. Grundsatz¶
Aufzeichnung (Binärlog, L_*.bin) läuft immer, unabhängig vom Ride-Zustand
-- dieser Automat beeinflusst nur, welche Anteile der Fahrt in die
"Start/Ride"-Statistik zählen und was Icon/Taste anzeigen. GPX & Co.
entstehen weiterhin erst nachträglich im Tooling (Tools/bikelog/).
2. Zwei Achsen, sechs Blattzustände¶
Statistics::EDrivingState bleibt ein einzelnes flaches Enum (ein Blatt =
ein StateIcon-Bild, ein time_in[][]-Slot), aber die Übergänge folgen
zwei unabhängigen Achsen:
- Ride-Modus (
rideMode, manuell per Tap auf die Pause/Start-Taste):false= FreeRide/Cruise,true= Ride (mit Coast als Sub-Zustand, Cadence-Hysterese wie in der altenStatistics::cycle()-Logik: <40 rpm -> Coasting, >50 rpm -> Power). - Bewegung (automatisch, aus Geschwindigkeit): Fahren /
DS_STOP(v < 0.3 km/h) /DS_BREAK(Stop > 2 min am Stück, wie bisher). Gilt in jedem Ride-Modus -- ein Stopp an der Ampel ist derselbeDS_STOPegal ob man gerade "Ride" oder "FreeRide/Cruise" war; beim Weiterfahren (v > 5.5 km/h) geht es zurück in den Modus, der vor dem Stopp aktiv war (rideMode-Wert entscheidet, nicht die Cadence).
enum EDrivingState {
    DS_NO_CONN,
    DS_BREAK,
    DS_STOP,
    DS_FREE_RIDE,        // NEU: rideMode == false, in Bewegung
    DS_DRIVE_COASTING,    // rideMode == true, Cadence niedrig
    DS_DRIVE_POWER,       // rideMode == true, Cadence normal
    EDrivingStateMax
};
DS_FREE_RIDE ist neu und deckt sowohl den initialen Zustand (vor dem
ersten Start-Tap) als auch "Cruise" ab -- FreeRide und Cruise sind
exakt derselbe Blattzustand, Icon und Tastensymbol unterscheiden sich
nicht. Der einzige Unterschied ist unsichtbar: ob gerade eine
Ride-Session offen ist (§4).
Persistenz: Zeiten, Trittfrequenz-Zähler und Distanzen für Total, Tour und
Trip liegen als ein Blob im NVS (src/Stats/StatsStore.h, Zeiten nach
Zustandsindex). Geschrieben wird alle 5 min, beim Wechsel nach Stop oder
NoConn und vor dem Ausschalten (Statistics::persistNow()). Ein neuer
Zustand ändert das Layout und braucht eine neue StatsStore::VERSION.
3. Taste und Icon¶
| Zustand | StateIcon | Pause/Start-Taste (rr_ic_pause) |
Tap (kurz) | Long-Press |
|---|---|---|---|---|
DS_FREE_RIDE |
FreeRide-Icon (neu, §6) | Start-Pfeil | -> Ride (Start, falls keine Session offen; sonst Resume aus Cruise) | Stop, falls Session offen; sonst wie bisher Standby-Timer toggeln (toggleStandbyMode()) |
DS_DRIVE_POWER / DS_DRIVE_COASTING |
"Ride"/"Coast"-Icon (bestehend: power/coasting) |
Pause-Symbol (bestehend) | -> Cruise (DS_FREE_RIDE, Session bleibt offen) |
Stop (Session schließen, zurück zu echtem FreeRide) |
DS_STOP / DS_BREAK |
bestehend (stop/break) |
wie der rideMode-Wert vor dem Stopp (Start-Pfeil oder Pause-Symbol) |
wirkt auf den Modus, nicht auf die Bewegung (siehe unten) | wie oben |
Ein Tap während DS_STOP/DS_BREAK toggelt rideMode genauso wie im
Fahren -- man kann also z.B. an der Ampel schon auf Pause tippen, das
wirkt sich beim Weiterfahren aus. Die Bewegungs-Achse (Stop/Break/Fahren)
bleibt davon unberührt.
Long-Press-Verhalten ist bewusst kontextabhängig belassen (Konflikt mit der bestehenden Funktion): mit offener Ride-Session beendet er die Fahrt (neue Anforderung), ohne offene Session tut er weiterhin das, was er vorher schon tat (Standby-Timer verlängern/deaktivieren -- die einzige Bedienung dafür auf RimRidge). Falls das im Alltag kollidiert (z.B. man will den Standby-Timer während einer laufenden Ride-Session anfassen), bräuchte es eine zweite Geste -- bewusst nicht vorgegriffen.
4. Ride-Session (rideSessionOpen)¶
Ein zweites, von rideMode/curDriveState unabhängiges Flag:
- Wird
truebeim ersten WechselFreeRide -> Ride(Start-Tap ohne bereits offene Session). In diesem Moment:Statistics::reset (SUM_ESP_START)(nullt Zeiten, Cruise-Distanz, Max-Speed, Cadence und merkt sich den Distanzstand als Session-Basis). - Bleibt
true, solange man zwischen Ride und Cruise hin- und herwechselt -- genau das ist die Anforderung "Cruise beendet den Ride nicht". - Wird
falsebeim Long-Press-Stop. Ab dann bleibtSUM_ESP_STARTauf den Werten der beendeten Fahrt stehen (Zeit läuft nicht weiter, Distanz wird eingefroren), bis der nächste Start-Tap eine neue Session öffnet.
Distances eigener SUM_ESP_START ist und bleibt "seit Einschalten"
und wird nie zurückgesetzt -- Binärlog (dist_m), Navigations-Restdistanz
und Steigungsberechnung brauchen einen monotonen Zähler. Die Session ist
ein Fenster darauf (Statistics::sessionBase*/sessionEnd*,
Statistics::getDistance(SUM_ESP_START)).
time_in[DS_FREE_RIDE][SUM_ESP_START] akkumuliert nur, während
rideSessionOpen == true -- das ist exakt die Cruise-Zeit der aktuellen
Fahrt (§5, AVG_NOCRUISE). Vor dem ersten Start (oder nach einem Stop)
läuft die Start/Ride-Uhr nicht mit, obwohl man technisch schon
"FreeRide" fährt.
Tour/Trip/Total sind von alldem unberührt: Statistics::cycle() schreibt
für sie unabhängig vom Ride-Modus/rideSessionOpen in jedem 500ms-Tick
weiter (bestehendes Verhalten) -- sie laufen "sowieso unabhängig mit".
Ein "beim Stop noch in Trip/Tour einrechnen" ist dadurch kein separater
Schritt, sondern bereits die ganze Zeit über passiert.
5. Statistik: Zeit, Distanz, Durchschnitte¶
Grundregel: Distanz zählt immer, Zeit nur mit verbundenem
Speed-Sensor. Was der Radzähler vorrückt, während der BC aus oder der
Sensor getrennt ist, landet in der Distanz und zusätzlich in
lostDistanceFromNVS[] ("ohne Sensor"). Die Netto-Distanz
(getDistance(t, false)) ist genau der Teil, zu dem es Zeit gibt -- sie
wird für alle Durchschnitte verwendet. DS_NO_CONN-Zeit wird mitgezählt
(Diagnose), geht aber in keine Zeit und keinen Durchschnitt ein.
enum EAvgType {
    AVG_ALL,        // Fahren + Stops + Pausen (Breaks)
    AVG_DRIVE,      // nur Fahren (Ride, Coast und FreeRide/Cruise)
    AVG_NOBREAK,    // Fahren + kurze Stops, ohne Pausen > 2 min
    AVG_NOCRUISE,   // nur Fahren im Ride-Modus: Cruise-Zeit UND -Distanz raus
    EAvgTypeMax
};
- Fahrzeit = Power + Coast + FreeRide. Coast/Power ist reine Anzeige (StateIcon) bzw. für spätere Auswertung, für die Statistik egal.
- Stops/Pausen fügen Zeit, aber (fast) keine Distanz hinzu -- deshalb
unterscheiden sich
AVG_DRIVE/AVG_NOBREAK/AVG_ALLnur in der Zeit, eine Distanz je Zustand ist dafür nicht nötig. AVG_NOCRUISEbraucht die Cruise-Distanz:Statistics::distFree[](nur Distanz inDS_FREE_RIDE), wietime_in[][]in NVS persistiert (StatsStore::Summary::distFree). Für Tour/Trip/Total heißt das "nur Ride-Anteile aller Fahrten"; wer nie Start drückt, hat dort keinen Wert.- Stop -> Break (> 2 min): verschoben wird genau die Zeit dieses Stopps
(
stopEpisodeMs[]), nicht pauschalnow - timestamp_stop-- das hat früher nach einem Reconnect oder Reset Zeit älterer Stopps umgebucht. - Reconnect geht immer nach
DS_STOP(nicht in den Zustand vor dem Abbruch), damit bis zur ersten Geschwindigkeit keine Fahrzeit läuft. - Max-Speed je Summary persistiert (
SPEED_MAX), mit Reset zurückgesetzt, Werte > 120 km/h verworfen; Ø-Cadence = Kurbelumdrehungen / Zeit mit Cadence > 0 während der Fahrt (CAD_MREVS/CAD_MS).
Zählerstand des Sensors (Distance::updateRevs())¶
- Die meisten CSC-Sensoren zählen kumulativ weiter; billige (CYCPLUS) starten nach jedem Aufwachen bei 0. Weil der Connect dauert, steht beim ersten Wert meist schon eine kleine Zahl im Zähler -- die ist gefahren und wird gezählt.
- Erster Wert nach dem Einschalten: Zähler >= gespeichert -> Differenz ist "ohne Sensor"; Zähler < gespeichert (Neustart des Sensors) -> der ganze aktuelle Zählerstand ist "ohne Sensor".
- Zähler kleiner als der letzte Wert im Betrieb: bei Reconnect "ohne Sensor", bei laufender Verbindung normal gefahrene Strecke; die Basis wird neu gesetzt, ohne Bisheriges zu verlieren (früher fiel dabei die Start-Distanz auf 0 und der neue Zählerstand wurde verworfen).
- "Noch kein Wert" ist ein eigenes Flag (
revsInitialized,revsKnown[]perisKey()), nicht mehrlastRevs == 0-- 0 ist ein gültiger Zählerstand.
6. UI-Anbindung¶
UIFacade::updateStateIcon()bekommt ein drittes Argument (rideMode) und mapptDS_FREE_RIDEauf ein neues Bild (img_rr_icon_state_freeride, über deneezstudio-Skill als EEZ-Ressource angelegt -- Platzhalter, vom Nutzer im Canvas zu prüfen). Der bisherige Debug-Override (immer Coasting-Icon,UIFacade.cppTODO 2026-09-19) entfällt damit.rr_btn_pausebekommt zusätzlich zum bestehendenLV_EVENT_LONG_PRESSEDeinenLV_EVENT_SHORT_CLICKED-Handler (action_pause_click(); nichtCLICKED-- das schickt LVGL 8 auch nach einem Long-Press, der Stop hätte sofort eine neue Session gestartet); das Icon-Kind (img_rr_icon_pausevs. neuesimg_rr_icon_start) wechselt inui_RimRidgeUpdateStateIcon()mit dem StateIcon zusammen, da beide vom selbenrideMode/curDriveStateabhängen.- Neue
UIDriveStateEvent-WerteDSE_pauseButtonTap/DSE_pauseButtonStopinsrc/ui/ui.h/ui_events.cpp, analog zu den bestehenden Standby-Events.
7. Bewusst nicht umgesetzt / bekannte Lücken¶
- Power (Watt) am Coast-Kriterium: Es gibt keinen Leistungsmesser im
Projekt (kein Cycling-Power-Service, siehe
BLEDevices.cpp) -- "Trittfrequenz oder Wattzahl niedrig" ist also aktuell nur Cadence-gated. Der Anforderungstext lässt das offen ("nur wenn Sensor verbunden") -- ohne Powermeter bleibt der Coast/Power-Split exakt die alte Cadence-Hysterese (40/50 rpm). - Cadence-"verbunden"-Flag: Es gibt noch kein eigenes
"Cadence-Sensor verbunden"-Signal getrennt von der Speed-Verbindung
(siehe Explore-Notiz zu
BLEDevices.cpp). Ohne Cadence-Sensor bleibtcadenceauf ihrem letzten Wert bzw.-1(ungültig) stehen --cycle()s Vergleichcadence < 40/> 50behandelt-1weiterhin als "niedrig" (Coasting), wie schon in der alten Logik. Ein eigenes "kein Cadence-Sensor -> gar keinen Coast-Split, immer Power" wurde nicht gebaut, um den Explore-Fund nicht auf Verdacht zu erweitern -- bei Bedarf sauber nachrüstbar. - Manuell gesetzter Gesamtkilometerstand (Odometry-Seite) zählt als Netto-Distanz ohne zugehörige Zeit -- der Total-Durchschnitt ist dadurch zu hoch, solange die Differenz nicht als "lost" eingetragen ist.
- Kein Host-Test für
Statistics/Distance: beide sind eng mit Arduino/ESP32 (Ticker, Preferences,heap_caps_*, Singletons) verzahnt, anders alsSessionStats/RoadQuality, die bewusst als reine Algorithmen ausgelagert sind. Verifiziert wurde stattdessen per PlatformIO-Build (pio run) + Codelese; für echte Laufzeit-Tests bliebe nur ein Gerätetest.
8. Binärlog und GPX¶
Statistics::logRideState() schreibt einen LogRec::RideState-Satz (Typ 4,
src/LogRecords.h) bei jeder Änderung von curDriveState, rideMode oder
der Ride-Session -- nicht nur bei Zustandswechseln, denn ein Tap im Stand
oder ein Long-Press im Cruise ändern nur Modus bzw. Session. Der Satz trägt
Zustand, Ride-Modus, Flags (RSF_SESSION_OPEN, RSF_SESSION_START) und die
Distanz seit dem Einschalten; DS_FREE_RIDE mit offener Session ist Cruise.
Tools/bikelog/gpx.py beginnt bei jedem Wechsel ein neues <trkseg> und
hängt den Zustand als <extensions><bc:RideState> an das Segment
(GpxOptions.ride_states, CLI bikelog gpx --ride-states). Standardmäßig
aus: Coast/Power und jeder Stopp zerlegen den Track in viele kurze Segmente,
sinnvoll nur für die Analyse von Zeitverlust im Verkehr.