Höhenkalibrierung
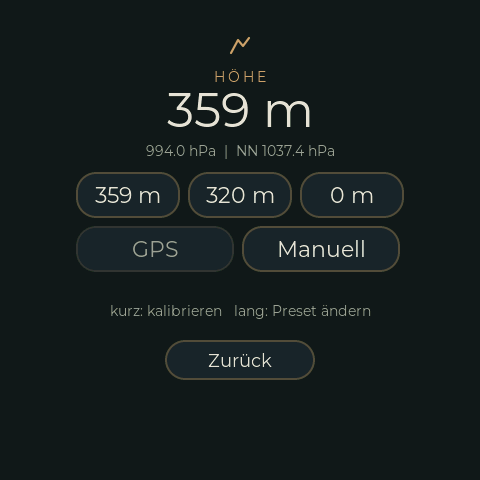
Der BME280 misst den Luftdruck; daraus und aus einem Referenzdruck auf Meereshöhe (NN, QNH) wird die Höhe berechnet. Das Wetter verändert diesen Druck, die Höhe driftet also und muss ab und zu an einem Ort mit bekannter Höhe neu gesetzt werden. Einstellungen → Höhe:
| Taste | Wirkung |
|---|---|
| Drei Presets (Standard 359 m, 320 m, 0 m) | Tippen: auf die Preset-Höhe kalibrieren. Lang drücken: Preset ändern (Zahleneingabe). |
| GPS | Kalibriert auf die Höhe über NN des GPS-Fixes von TrailBridge. Ausgegraut ohne aktuellen Fix. Ein Handy-GPS ist vertikal nur auf etwa 10 m genau -- ein grober Anfang, kein Ersatz für einen bekannten Ort. |
| Manuell | Zahleneingabe: die bekannte Höhe (m), oder umschalten auf den Referenzdruck auf NN (hPa, 850 bis 1090), z. B. aus dem Wetterbericht. |
Die Seite zeigt Höhe, gemessenen Druck und Referenzdruck. Das Ergebnis der letzten Aktion steht einige Sekunden unter den Tasten.
Webseite
/sensor/ kann dasselbe: Presets (Taste und Feld zum Ändern), GPS, bekannte Höhe und
Referenzdruck. Die Routen gehen auch aus Skripten (GET, Antwort OK oder der Grund):
/sensor/cal?preset=0..2     /sensor/cal?gps=1
/sensor/cal?height=<m>      /sensor/cal?qnh=<hPa>
/sensor/preset?i=0..2&height=<m>
Hinweise
- Referenzdruck und Presets liegen als ein NVS-Blob (
Sensors/HeightCal); geschrieben wird beim nächsten BME280-Takt, nicht vom Aufrufer. Der alte Einzelwert (RefPressure) wird noch gelesen. - Die GPS-Höhe braucht den Tag
MSL_ALTITUDE_DM(0x0E) des Protokolls und Android 14 oder neuer.ALTITUDE_Mgilt über dem Ellipsoid (in Deutschland rund 47 m daneben) und wird nicht benutzt. Erfundene Positionen (GPX-Testfahrt) werden abgelehnt. - Code:
I2CSensors::calibrateHeight()und Verwandte, Anzeigesrc/ui/RimRidgeAltCustFunc.*(EEZ-SeitenRimRidgeSettingsAlt,RimRidgeSettingsNum), Web-Routen insrc/WifiWebserver.cpp.